


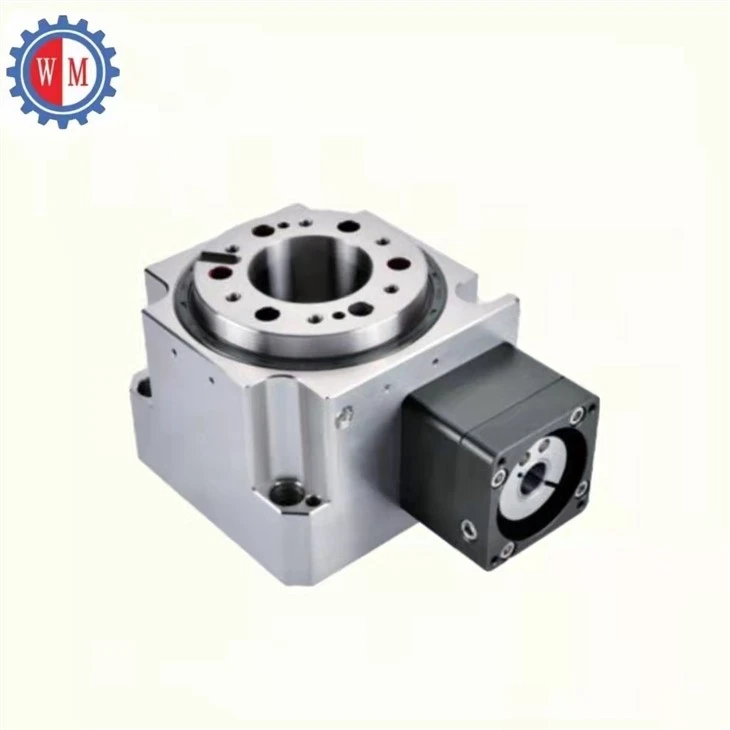
Sebagai pembekal jadual berputar berongga, saya sering bertanya tentang keserasian sistem kawalan yang berbeza dengan peralatan serba boleh ini. Jadual putar berongga adalah peranti ketepatan yang menawarkan tork yang tinggi, ketepatan tinggi, dan lubang berongga tengah untuk routing kabel atau aci. Ia mendapati aplikasi dalam pelbagai industri seperti automasi, robotik, dan pemesinan CNC. Dalam catatan blog ini, saya akan meneroka sistem kawalan yang serasi dengan jadual berputar berongga dan bagaimana mereka dapat meningkatkan prestasinya.
Sistem Kawalan Motor Stepper
Stepper Motors adalah pilihan yang popular untuk memandu meja berputar berongga kerana kawalan yang tepat dan kos yang agak rendah. Sistem kawalan motor stepper membahagikan putaran penuh motor ke dalam beberapa langkah yang sama. Dengan menghantar satu siri denyutan elektrik ke motor, sistem kawalan boleh meletakkan pemutar dengan tepat pada langkah tertentu.
Salah satu kelebihan utama menggunakan motor stepper dengan jadual berputar berongga adalah keupayaan untuk mencapai ketepatan kedudukan yang tinggi tanpa memerlukan peranti maklum balas seperti pengekod. Ini menjadikan sistem lebih mudah dan lebih kos - berkesan. Untuk meja putar berongga yang dipasangkan dengan motor stepper, anda mungkin mempertimbangkan kamiKotak gear putar berongga untuk motor stepper. Ia direka untuk mengoptimumkan prestasi motor stepper dan kombinasi meja berputar berongga.
Walau bagaimanapun, Stepper Motors mempunyai beberapa batasan. Mereka boleh kehilangan langkah jika dibebankan atau jika kelajuan terlalu tinggi. Untuk mengurangkan isu -isu ini, sistem kawalan motor stepper moden sering menggabungkan teknologi microstepping. Microstepping membolehkan motor bergerak dengan kenaikan yang lebih kecil daripada langkah penuh standard, meningkatkan kelancaran putaran dan mengurangkan risiko kehilangan langkah.
Sistem Kawalan Motor Servo
Sistem kawalan motor Servo adalah satu lagi pilihan yang sangat baik untuk jadual berputar berongga, terutamanya apabila kelajuan tinggi, tork tinggi, dan ketepatan yang sangat tinggi diperlukan. Sistem servo terdiri daripada motor servo, pengawal, dan peranti maklum balas seperti pengekod. Pengekod terus memantau kedudukan, kelajuan, dan kadang -kadang tork motor dan menghantar maklumat ini kembali kepada pengawal.
Pengawal kemudian membandingkan nilai sebenar dengan nilai yang dikehendaki dan menyesuaikan input motor untuk meminimumkan ralat. Mekanisme kawalan gelung yang ditutup ini membolehkan motor servo mencapai tahap ketepatan dan prestasi dinamik yang sangat tinggi. Sebagai contoh, dalam aplikasi di mana jadual putar berongga perlu melakukan pergerakan yang cepat dan tepat, sistem kawalan motor servo dapat memberikan respons yang diperlukan.
KamiTahap putar beronggabaik - sesuai untuk digunakan dengan sistem kawalan motor servo. Tahap ini direka untuk mengendalikan keperluan prestasi tinggi aplikasi servo, memastikan putaran yang lancar dan tepat.
Salah satu kelemahan sistem kawalan motor servo adalah kos yang lebih tinggi berbanding dengan sistem motor stepper. Di samping itu, mereka lebih kompleks untuk menubuhkan dan menala, memerlukan tahap kepakaran tertentu. Walau bagaimanapun, faedah dari segi prestasi sering membenarkan pelaburan, terutamanya dalam aplikasi akhir yang tinggi.
Pengawal Logik Boleh Diprogram (PLCS)
Pengawal logik yang boleh diprogramkan, atau PLC, digunakan secara meluas dalam automasi perindustrian untuk mengawal pelbagai jenis peralatan, termasuk jadual berputar berongga. PLC adalah komputer digital yang boleh diprogramkan untuk melaksanakan urutan operasi logik berdasarkan isyarat input dan arahan kawalan output.
PLC menawarkan beberapa kelebihan apabila digunakan dengan jadual berputar berongga. Mereka sangat fleksibel dan mudah diprogramkan untuk melaksanakan tugas yang berbeza. Sebagai contoh, anda boleh memprogram PLC untuk mengawal sudut putaran, kelajuan, dan percepatan jadual putar berongga mengikut keperluan pengeluaran tertentu.
PLC juga menyediakan kebolehpercayaan yang sangat baik dan boleh beroperasi dalam persekitaran perindustrian yang keras. Mereka boleh berinteraksi dengan peranti perindustrian lain seperti sensor, penggerak, dan antara muka mesin manusia (HMI), yang membolehkan integrasi lancar ke dalam sistem automasi yang lebih besar. Dengan menggunakan PLC untuk mengawal aJadual putar berongga berkelajuan tinggi, Anda boleh mencapai operasi yang cekap dan diselaraskan dalam barisan pengeluaran.
Pengawal gerakan
Pengawal gerakan adalah peranti khusus yang direka khusus untuk mengawal gerakan motor dan komponen mekanikal. Mereka menawarkan ciri dan fungsi yang lebih canggih berbanding dengan sistem kawalan motor asas.
Pengawal gerakan boleh menjana profil gerakan kompleks, seperti pecutan dan penurunan lengkung S - yang dapat meningkatkan prestasi jadual putar berongga. Ia juga boleh mengendalikan kawalan paksi multi, yang membolehkan jadual berputar berongga atau paksi gerakan lain untuk bekerjasama dengan cara yang diselaraskan.

Pengawal gerakan sering datang dengan dibina - dalam algoritma untuk pampasan kesilapan, yang dapat meningkatkan lagi ketepatan jadual putar berongga. Mereka boleh berkomunikasi dengan peranti lain dalam sistem menggunakan pelbagai protokol komunikasi, seperti Ethernet, Canopen, atau Modbus.
Pertimbangan untuk keserasian
Apabila memilih sistem kawalan untuk jadual berputar berongga, beberapa faktor perlu dipertimbangkan untuk memastikan keserasian:
- Keperluan tork dan kelajuan: Sistem kawalan harus dapat memberikan tork dan kelajuan yang diperlukan untuk memenuhi tuntutan aplikasi. Sebagai contoh, aplikasi kelajuan yang tinggi mungkin memerlukan sistem kawalan motor servo, sementara aplikasi yang rendah, tinggi, tork mungkin lebih sesuai untuk sistem motor stepper.
- Ketepatan dan kebolehulangan: Jika ketepatan dan kebolehulangan yang tinggi adalah kritikal, motor servo atau pengawal gerakan dengan ciri pampasan ralat lanjutan mungkin diperlukan.
- Kos: Kos sistem kawalan adalah pertimbangan penting. Sistem motor Stepper pada umumnya lebih kos - berkesan, manakala sistem pengawal motor dan gerakan servo lebih mahal tetapi menawarkan prestasi yang lebih baik.
- Kemudahan penggunaan dan integrasi: Sistem kawalan harus mudah dipasang, program, dan mengintegrasikan dengan komponen lain dalam sistem. PLC terkenal kerana kemudahan pengaturcaraan dan keupayaan integrasi.
Kesimpulan
Kesimpulannya, terdapat beberapa sistem kawalan yang serasi dengan jadual berputar berongga, masing -masing dengan kelebihan dan batasannya sendiri. Sistem Kawalan Motor Stepper menawarkan penyelesaian kos yang berkesan dengan ketepatan kedudukan yang baik, sementara sistem kawalan motor servo menyediakan keupayaan prestasi yang tinggi untuk menuntut aplikasi. PLC dan pengawal gerakan menambah fleksibiliti dan fungsi lanjutan ke kawalan jadual putar berongga.
Sebagai pembekal jadual berputar berongga, kami memahami pentingnya memilih sistem kawalan yang tepat untuk aplikasi khusus anda. Sama ada anda memerlukan sistem stepper yang mudah atau penyelesaian berasaskan servo yang tinggi, kami dapat memberikan kepakaran dan produk untuk memenuhi keperluan anda.
Jika anda berminat untuk mempelajari lebih lanjut mengenai jadual putar berongga kami dan sistem kawalan yang serasi, atau jika anda mempunyai keperluan khusus untuk aplikasi anda, sila hubungi kami untuk perbincangan terperinci dan petikan. Kami berharap dapat bekerjasama dengan anda untuk mencari penyelesaian terbaik untuk keperluan automasi anda.
Rujukan
- Dorf, RC, & Bishop, RH (2017). Sistem kawalan moden. Pearson.
- Ogata, K. (2010). Kejuruteraan Kawalan Moden. Prentice Hall.


